
En el grupo de robótica y cibernética de la Universidad Politécnica de Madrid vamos a construir un rebaño de 15 robots móviles. Vamos a utilizar el Miniskybot, pero mejorado. Será la versión 2.0.

Ahora estamos haciendo pruebas de movimiento. En la versión final el portapilas irá atornillado a la estructura y no enganchado con cinta aislante 😉
La estructura se ha simplificado mucho. Como rueda loca se está usando la que diseñó sliptonic para su robot Scout, un derivado del Miniskybot. Los sensores de la parte frontal están todavía por decidir.

En este vídeo se pueden ver las pruebas de telecontrol desde el pc, por medio de Xbee:
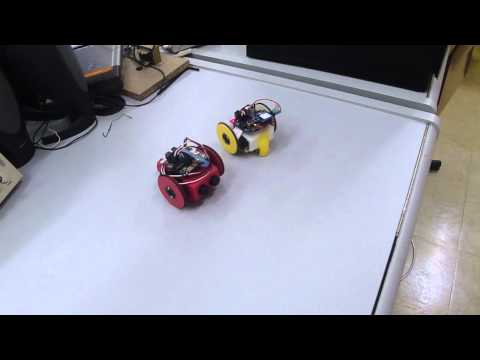
Aquí la foto de familia con los 3 tipos de miniskybots hechos hasta el momento: 1) El miniskybot con ruedas limitadas (que es un híbrido entre el 0.1 y el 1.0), el Miniskybot 1.0 y la versión alpha del 2.0.
