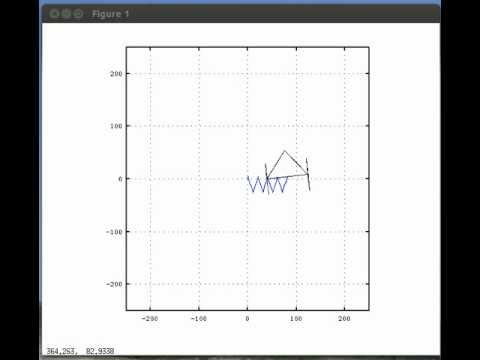
Estoy simulando la cinemática de los robots con ruedas limitadas en octave (también funciona en matlab). Funciona bastante bien y permite obtener las trayectorias del robot en función de los parámetros de los osciladores de las ruedas.
La versión actual (en desarrollo) la podeis encontrar en este repositorio del github.