Contenido
[ocultar]Introducción
Taller de iniciación a la robótica. Está pensado para todos aquellos que les gusta la robótica y quieren construirse su propio robot. No son necesarios ningún tipo de conocimientos previos. El taller será eminentemente práctico y habrá que soldar, trucar servos, montar la estructura, programar en C... Se construirá el robot Skybot partiendo desde cero.
El taller lo encontrarán especialmente útil los estudiantes de carreras técnicas como informática, telecomunicaciones o industriales, donde verán cómo se aplican los conocimientos teóricos que les enseñan.
Todas las personas que hayan adquirido un Skybot y lo vayan a construir por su cuenta, encontrarán en estas páginas la información necesaria para hacerlo. Recomendamos ir sesión por sesión leyendo detenidamente para no dejarnos detalle.
El robot Skybot
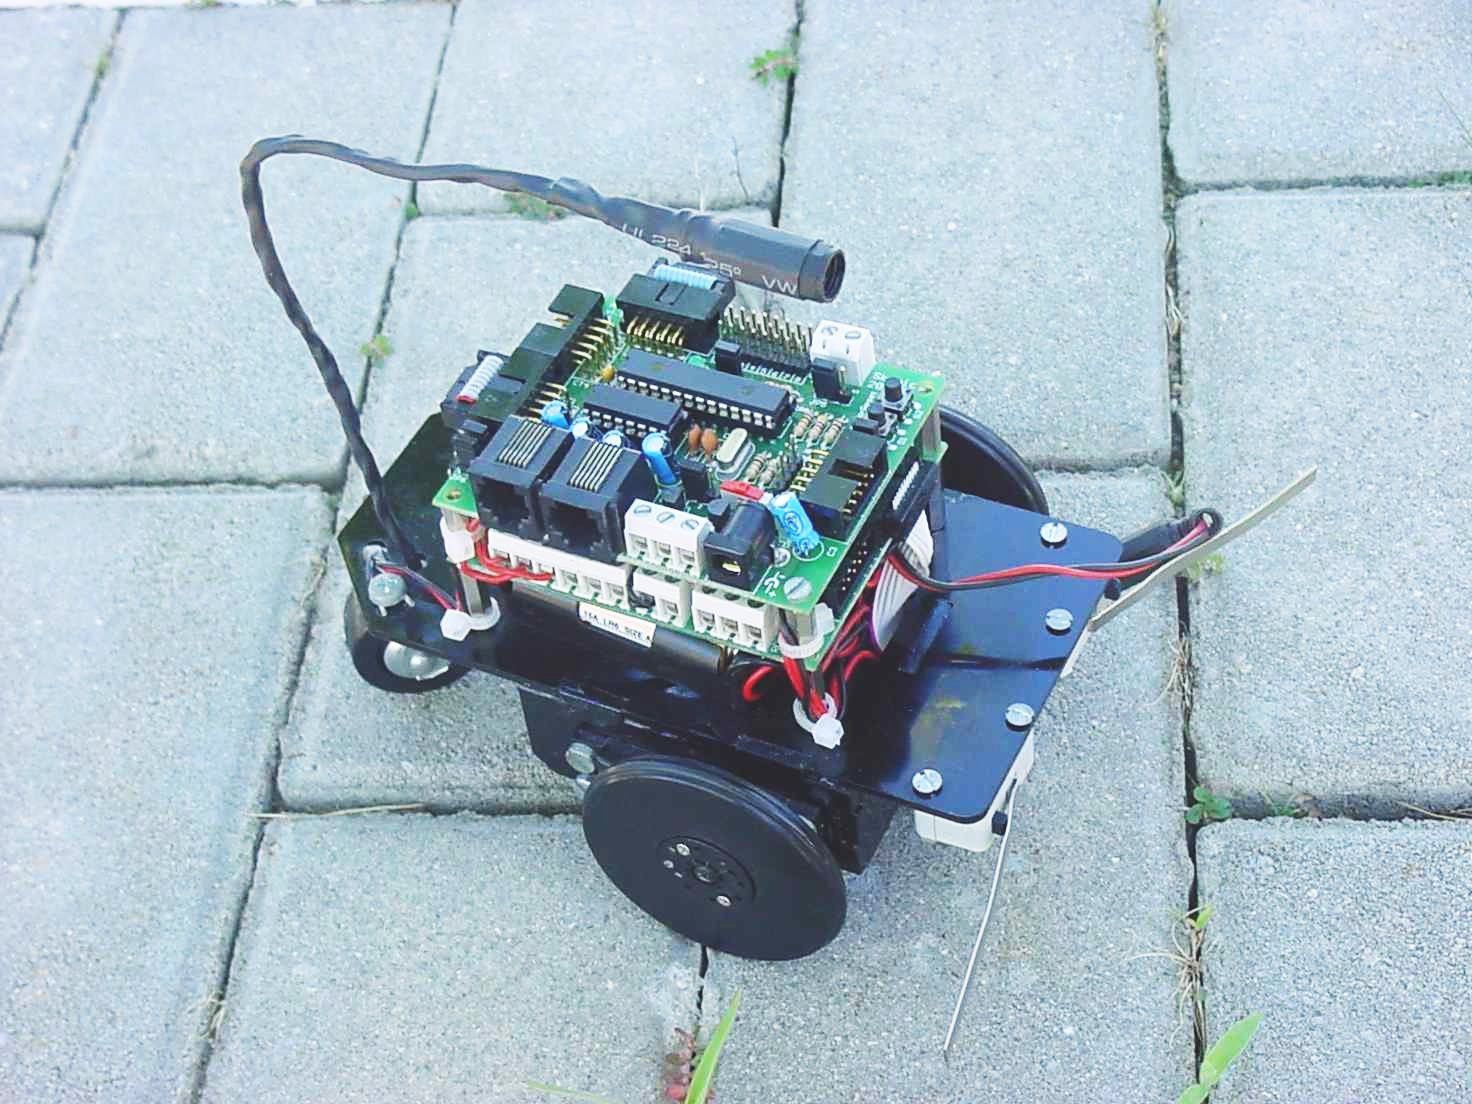
El Skybot es un robot sencillo, didáctico y abierto. Permite que todos aquellos que tengan interés por la robótica puedan iniciarse en ella de una manera rápida y sencilla. También lo denominamos Robot "Hola Mundo" ;-)
Es un robot abierto: los planos de la estructura mecánica, los esquemas hardware y el código fuente de los programas están disponibles bajo una licencia libre. Cualquiera puede construirse el robot o estudiar con más detalle cualquiera de sus partes.
También es Multiplataforma. El software que utiliza está disponible para GNU/Linux, Windows y Mac y además es libre, por lo que se puede portar a otras plataformas, modificarlo y distribuirlo libremente.
Pincha en el enlace para conocer más del Robot Skybot
Material entregado
|
|
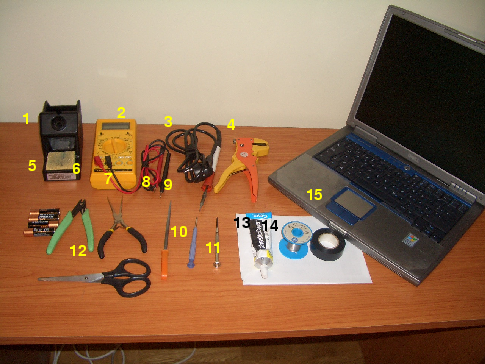
Material adicional necesario
|
1. Soporte para soldador |
Al finalizar el taller
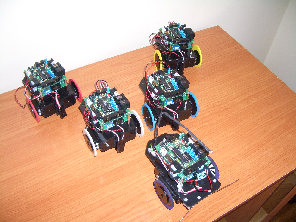
Al finalizar el taller, tendrás funcionando tu primer robot y con él podrás empezar a profundizar en los temas que más te interesen: electrónica, programación, mecánica... ¡Bienvenido al apasionante mundo de la robótica! :-)
Temario
- Sesión 1 : Construcción de la estructura mecánica y trucaje de los servos
- Sesión 2 : Finalizar la estructura, conectar todos los sensores y probar el robot
- Sesión 3 : Instalación del software. Programa “hola mundo”
- Sesion 4 : Programación del Skybot
- Sesión 5 : El concurso del Mogollón.
Información adicional
- Robot Skybot: Página oficial del robot. Aquí encontrarás fotos, aplicaciones y planos eléctricos y mecánicos.
- Tarjeta Skypic : Es el cerebro del robot. Aquí encontrarás los planos y las interfaces de los conectores.
- Tarjeta Sky293: Es la placa de adaptación de motores y sensores. Aquí encontrarás los planos e interfaces de los conectores.
Lista de Correo
Lista de correo para el intercambio de información, discusión, etc, sobre el Skybot, la Skypic, Skycontrol y en general robótica y electrónica:
|
Repositorio
- Repositorio SVN: http://svn.iearobotics.com/taller_skybot
Para obtener la última versión teclear:
svn co http://svn.iearobotics.com/taller_skybot/trunk
Licencia
 This work is licensed under a Creative Commons Attribution-ShareAlike 2.5 Spain License. |
Prensa y medios
Autores
- Juan Gonzalez Gomez
- Andrés Prieto-Moreno Torres
- Ricardo Gómez González
- Javier Valiente
Noticias
- 28/Jun/2010: Migración de la documentación al wiki totalmente completada
- 22/Jun/2010: Creado repositorio para poner documentacion y ejemplos
- 27/Jul/2009: Anunciada la lista de correo
- 15/Junio/2008: Página migrada al wiki (Juan González)
- 14/Junio/2008: Comenzada esta página. Migración de la documentación en HTML.