El simulador físico mujoco
Gracias a Roberto Calvo me he enterado de la existencia del simulador físico MuJoCo
Hace muchos años, durante mi tesis y mi estancia en la Universidad Carlos III de Madrid, utilicé simuladores basados en el ODE (Open Dynamics Engine) para estudiar la locomoción de los robots modulares
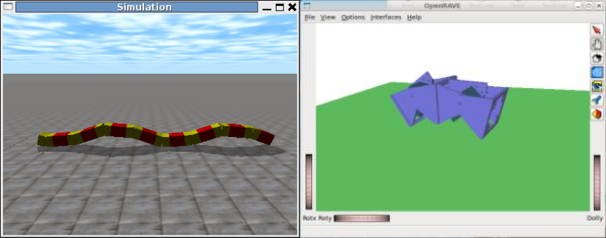
Ahora quiero aprender Mucojo a fondo para utilizarlo en la simulación de los robots modulares. La idea es empezar rehaciendo lo que ya conozco: la simulación de las configuraciones mínimas, y el estudio de su coordinación
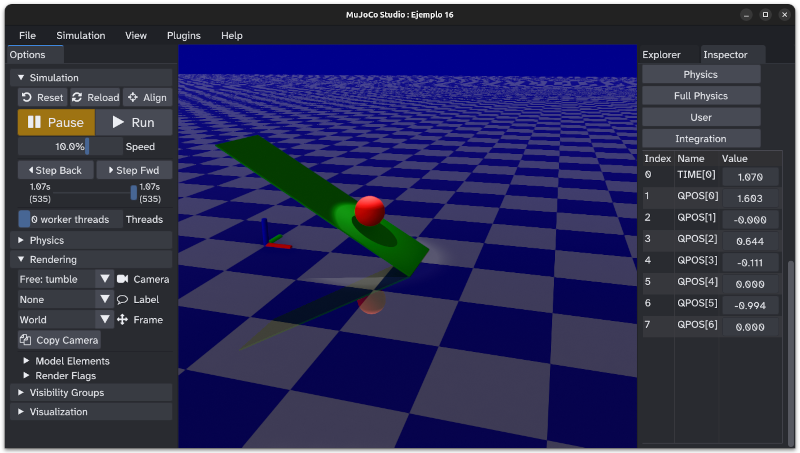
He comenzado un LOG de aprendizaje en la wiki, donde estoy haciendo experimentos sencillos para aprender los fundamentos
Cuando tenga el log más avanzando, y sepa mejor cómo programar con mujoco, quiero migrar el tutorial de ode y Robots modulares a Mujoco
- Vídeo en Youtube: