Módulos REPYZ en Mujoco
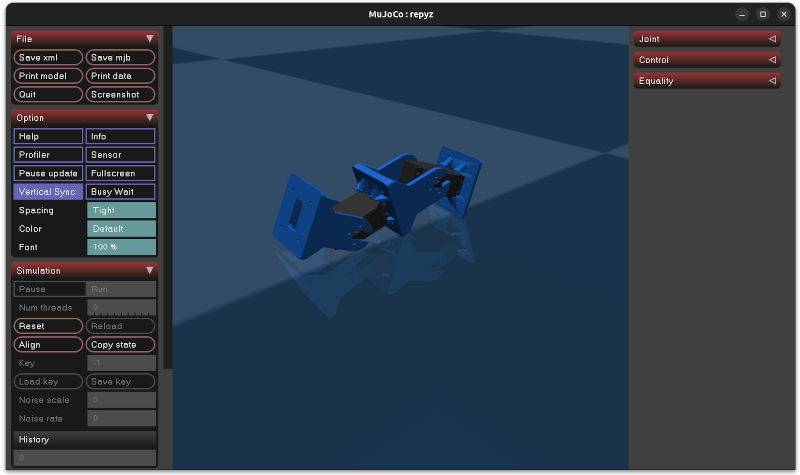
Roberto Calvo ha modelado los módulos REPYZ en Mujoco, y ha hecho un programa para mover un único módulo aplicando una señal sinusoidal. El programa permite visualizar la señal aplicada y ver la real del servo
- Proyecto en Github: repyz-mujoco
Cuando me lo ha enseñado me he emocionado, y no he podido evitar la tentación de construir una configuración mínima PP, formada por 2 módulos Repyz, y simular su locomoción en línea recta
¡Se mueve exactamente igual que el robot real! ¡Es impresionante!
- Vídeo en Youtube:
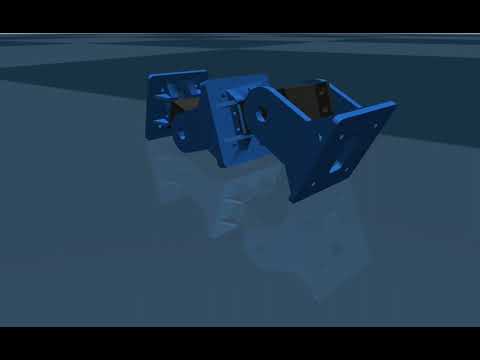
Mi idea es aprender Mucojo más a fondo y realizar experimentos de lomoción utilizando algoritmos genéticos, para reproducir los resultados que obtuve en mi tesis, pero usando herramientas más modernas
La idea de Roberto es utilizar los servos Dynamixel (que tienen realimentación de la posición) y algoritmos de machine learning para que la configuración aprenda a moverse
También tengo pensado crear unos nuevos módulos REPYZ para los servos Dynamicxel y poder probar la locomoción aprendida en un robot real, usando una red neuronal. Pero todavía queda mucho para llegar ahí... hay que aprender en el camino