Migrado el Blog de Iearobotics a Github

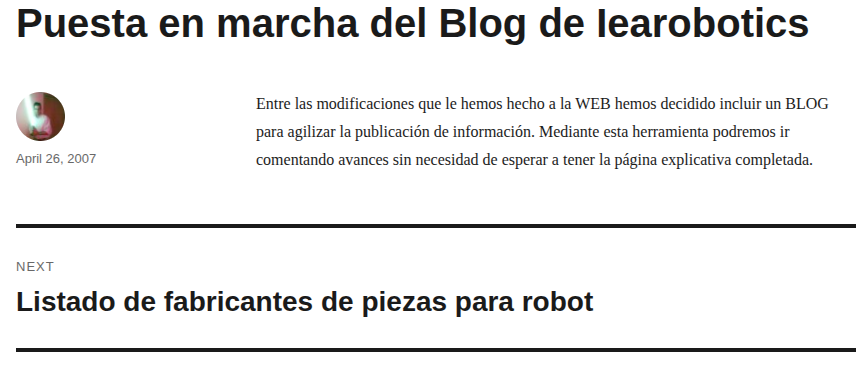
Pantallazo del primer post del Blog: Abril del 2007

He migrado el Blog de Iearobotics a páginas estáticas HTML alojadas en Github, en el repositorio Iearobotics-site. El motivo es su preservación. El dominio iearobotics.com lo tenemos alojado en Dreamhost desde hace muchísimos años, y como ya no lo estamos manteniendo, se va degradando poco a poco: ataques, software obsoleto... El dominio está la mayor parte del tiempo caido

Así que he decidido migrarlo todo a páginas estáticas, para preservar el conocimiento, y recordar mis historias pasadas

En la imágen de la cabecera se puede ver el primer post, publicado en Abril del 2007, anunciando que ya tenemos un blog. Antes del blog todo lo publicábamos en páginas html estáticas, lo que era bastante engorroso. A partir de ese día era más fácil y más rápido publicar nuestros avances

He creado una página índice desde la que se puede acceder a todos los posts: Blog Iearobotics
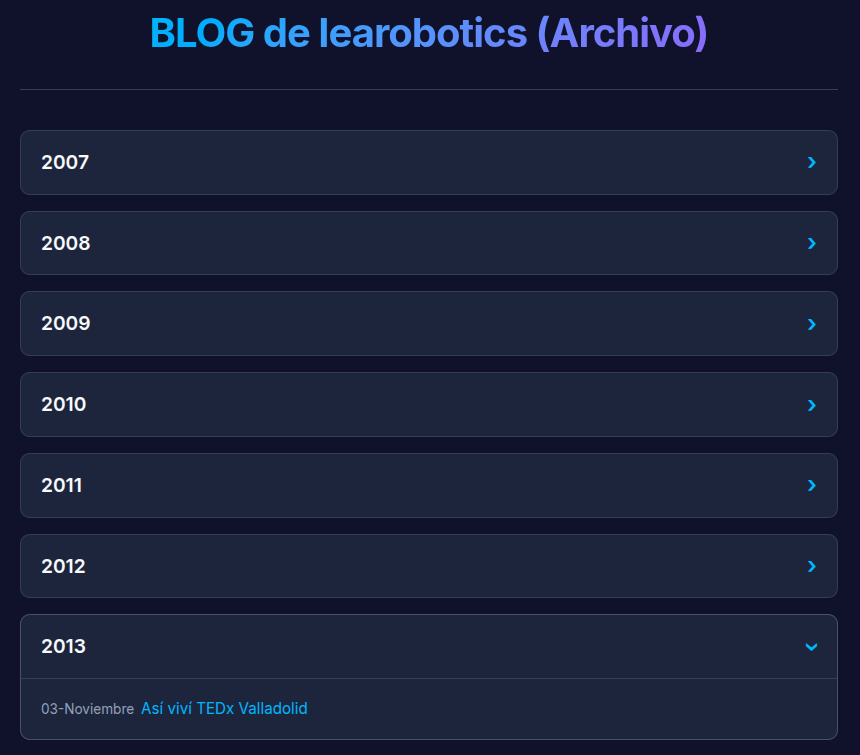
Página índice del blog

El proceso de migración lo he hecho a mano. Ha sido bastante tedioso, pero estoy muy contento con el resultado: ya no necesito wordpress para renderizar todos esos posts, y los nuevos (este blog) los creo directamente en markdown

El recorrer todos los posts, uno a uno, me ha hecho revivir una parte muy importante de mi vida, como por ejemplo La lectura de mi tesis doctoral
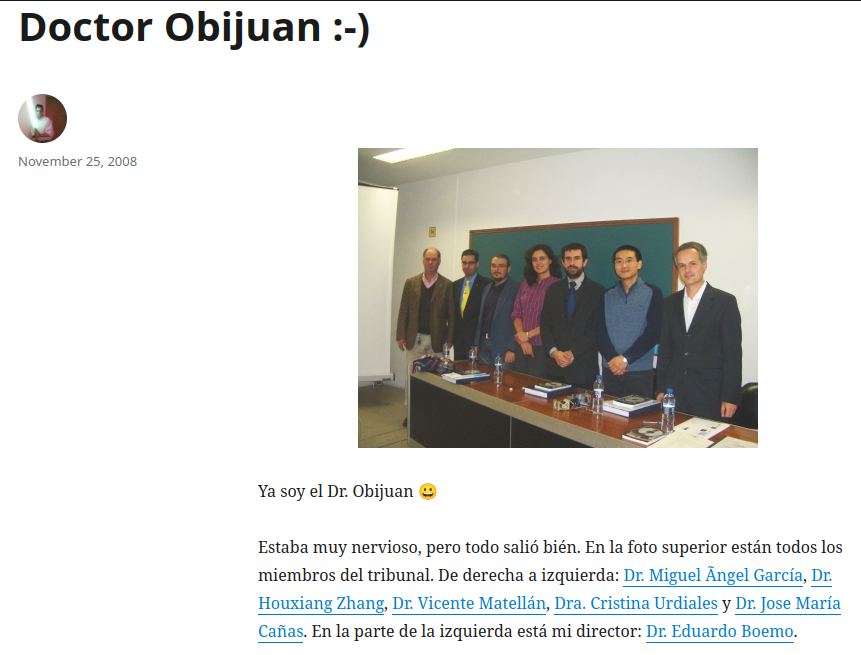
Pantallazo del post de la lectura de mi tesis doctoral

También Mi asistencia a la charla de Adrian Bowyer, del proyecto RepRap, que me marcó profundamente. Y a partir de ahí nació el germen de CloneWars
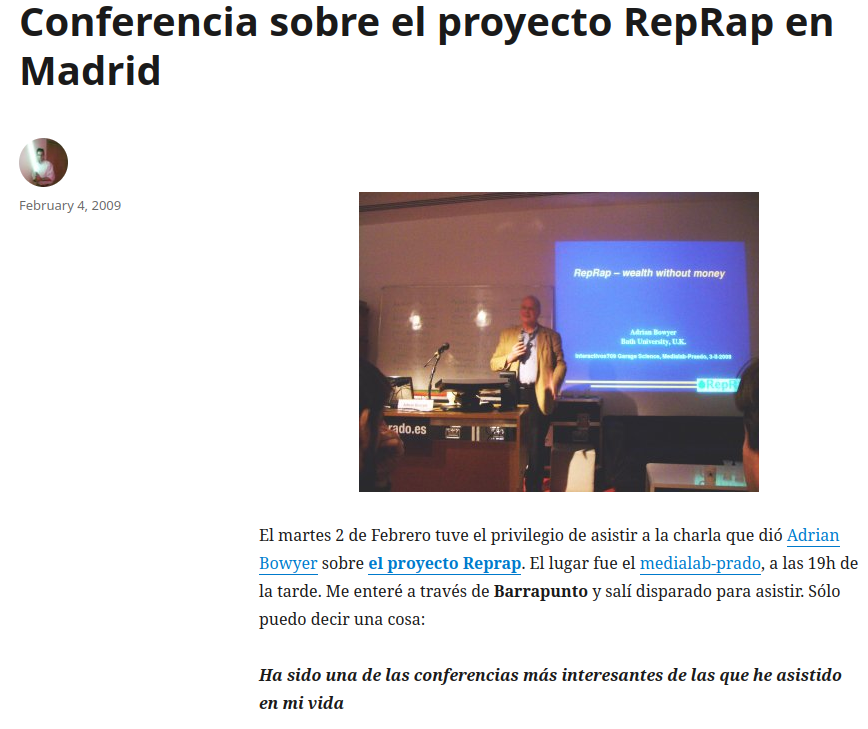
Pantallazo del post sobre la asistencia a la charla de adrian Bowyer

Mis reflexiones sobre el Hardware Libre
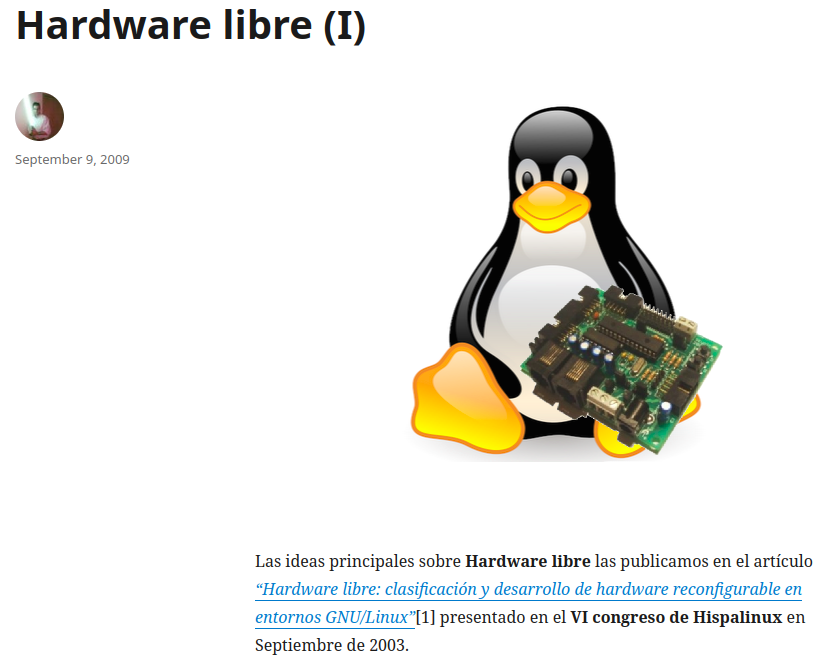
Pantallazo del post sobre hardware libre

o el nacimiento de Clone Wars

alt text

Todos esos posts, y muchísimos más, se iban a perder, como lágrimas en la lluvia...
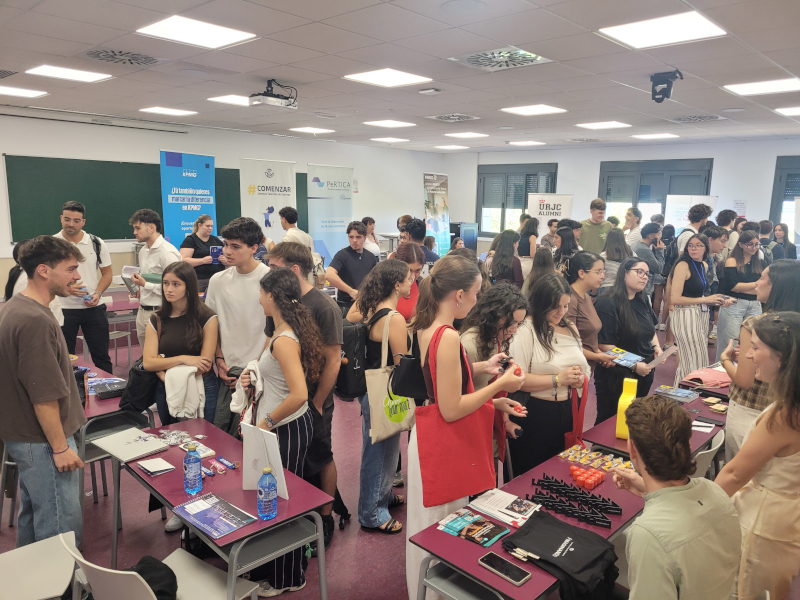
Jornada de Carrera Profesional en la EIF - URJC

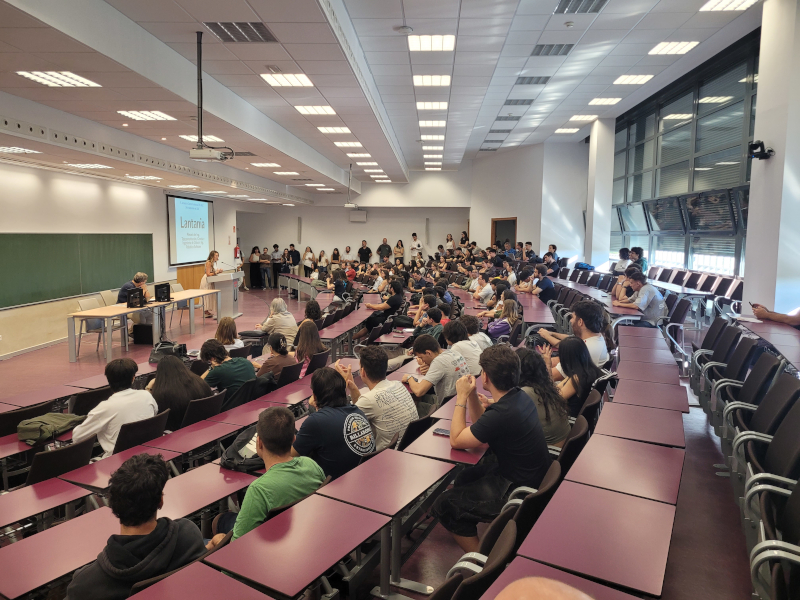
El jueves 24 de Septiembre del 2026 se han celebrado la X edición de la Jornada de Carrera Profesional en la EIF (Escuela de Ingeniería de Fuenlabrada) de la URJC

Han venido más de 30 empresas y organizaciones a contar al estudiantado lo que hacen, y a ofrecer contactos para solicitar prácticas y acceder a ofertas de trabajo

alt text

Además los stands, las empresas contaron con charlas de 20 minutos para exponer a los estudiantes qué es lo que hacen

alt text

Gran parte del personal de Ingeniería que viene a dar las charlas son antiguos estudiantes de la URJC, lo que es motivo de mucha satisfacción para todos los profesores

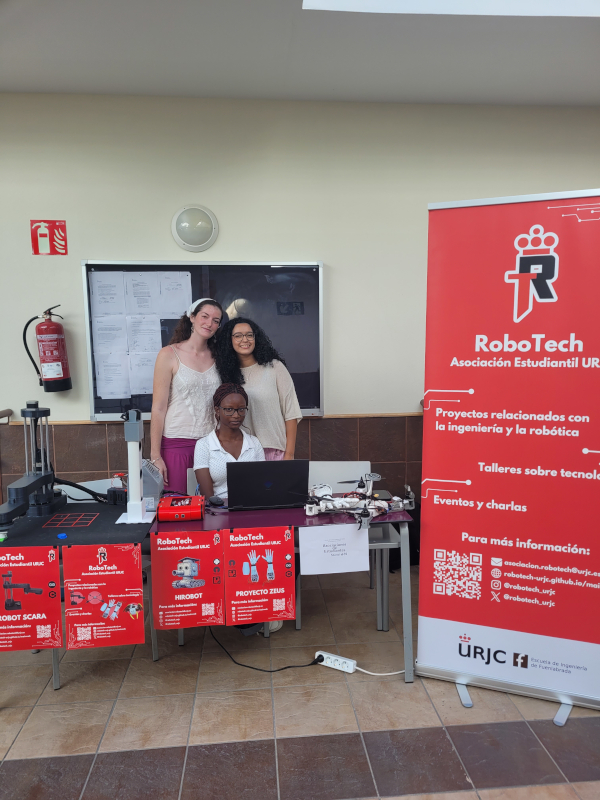
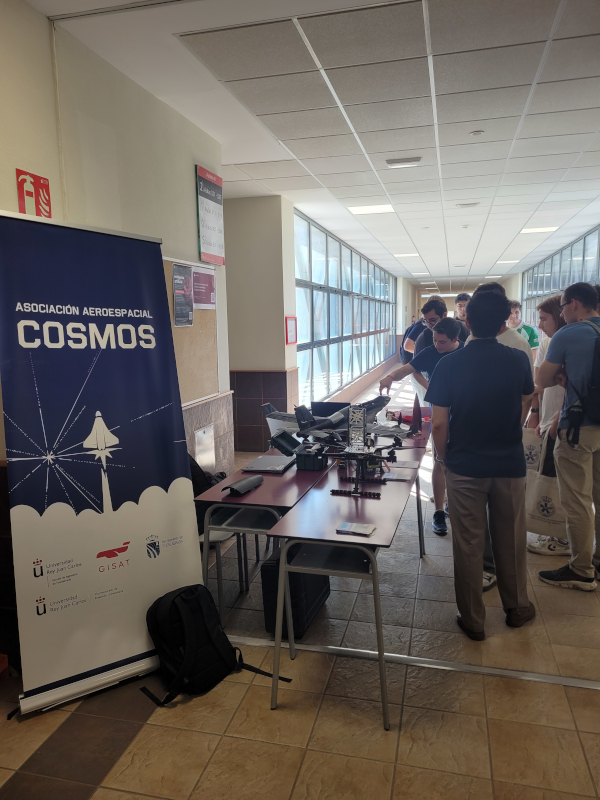
Y como todos los años, no pudieron faltar los stands de las asociaciones de estudiantes: cosmos y Robotech

alt text

alt text

El organizador de este evento es Gregorio Robles

Archivo

Actividad previa

Previo a este blog, mi actividad la he registrado durante todos estos años de diferentes maneras

Empecé publicando con Andrés en el dominio iearobotics.com. Inicialmente páginas estáticas en html, y posteriormente en un Blog (wordpress) y una wiki (mediawiki)

El simulador físico mujoco

alt text

Gracias a Roberto Calvo me he enterado de la existencia del simulador físico MuJoCo

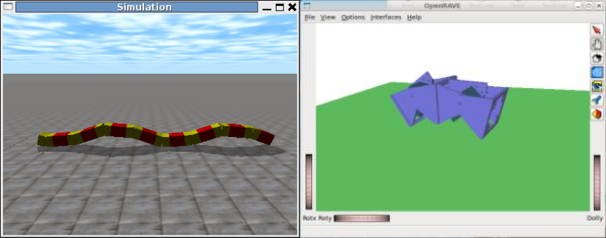
Hace muchos años, durante mi tesis y mi estancia en la Universidad Carlos III de Madrid, utilicé simuladores basados en el ODE (Open Dynamics Engine) para estudiar la locomoción de los robots modulares

alt text

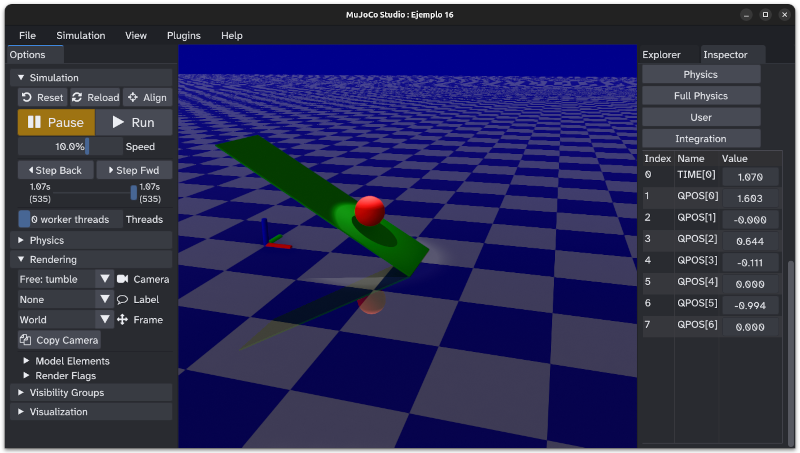
Ahora quiero aprender Mucojo a fondo para utilizarlo en la simulación de los robots modulares. La idea es empezar rehaciendo lo que ya conozco: la simulación de las configuraciones mínimas, y el estudio de su coordinación

He comenzado un LOG de aprendizaje en la wiki, donde estoy haciendo experimentos sencillos para aprender los fundamentos

alt text

Cuando tenga el log más avanzando, y sepa mejor cómo programar con mujoco, quiero migrar el tutorial de ode y Robots modulares a Mujoco

  • Vídeo en Youtube: Click to see the youtube video

Módulos REPYZ en Mujoco

alt text

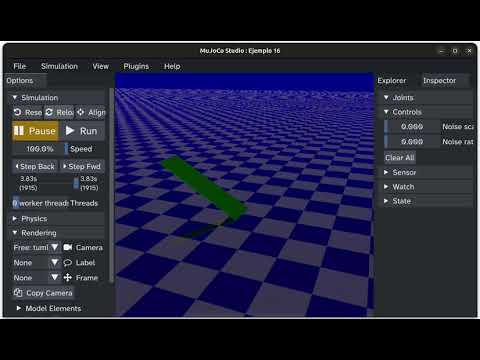
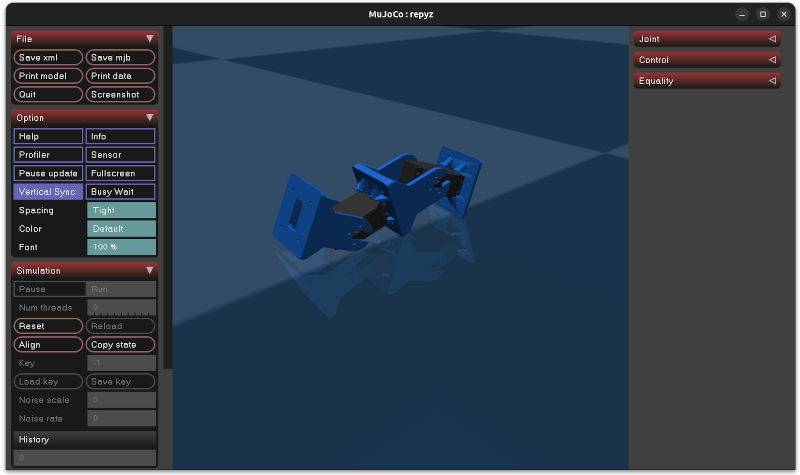
Roberto Calvo ha modelado los módulos REPYZ en Mujoco, y ha hecho un programa para mover un único módulo aplicando una señal sinusoidal. El programa permite visualizar la señal aplicada y ver la real del servo

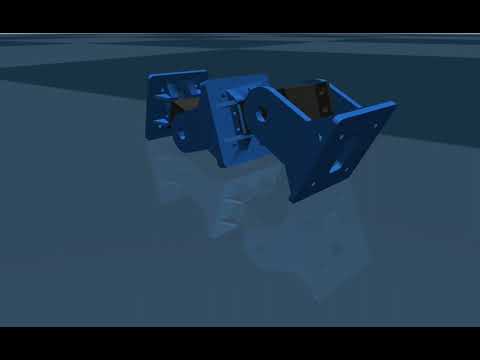
Cuando me lo ha enseñado me he emocionado, y no he podido evitar la tentación de construir una configuración mínima PP, formada por 2 módulos Repyz, y simular su locomoción en línea recta

¡Se mueve exactamente igual que el robot real! ¡Es impresionante!

  • Vídeo en Youtube:

Click to see the youtube video

Mi idea es aprender Mucojo más a fondo y realizar experimentos de lomoción utilizando algoritmos genéticos, para reproducir los resultados que obtuve en mi tesis, pero usando herramientas más modernas

La idea de Roberto es utilizar los servos Dynamixel (que tienen realimentación de la posición) y algoritmos de machine learning para que la configuración aprenda a moverse

También tengo pensado crear unos nuevos módulos REPYZ para los servos Dynamicxel y poder probar la locomoción aprendida en un robot real, usando una red neuronal. Pero todavía queda mucho para llegar ahí... hay que aprender en el camino

Comienza el blog...

Voy a continuar con la tradicción de hacer un blog en el que ir contando las cosas que hago, y que pruebo. El objetivo es recordar las cosas, para que no se me olviden, y consultarlas en el futuro

Este blog está creado como páginas estáticas escritas en makdown, en este repositorio de github: Blog

Estoy utilizando github-pages. Para convertir los ficheros markdown en html/css estoy usando zola. Es un generador de páginas estáticas escrito en RUST. Esto permite tener sólo un ejecutable que lo hace todo. Es muy fácil de instalar

Desde Ubuntu 24.04 lo he instalado con este comando

sudo snap install zola --edge

La versión que se me ha instalado es la 0.22.1

obijuan@JANEL:~$ zola --version
zola 0.22.1
obijuan@JANEL:~$

El tema que he elegido, de momento, es Terminimal